
Matemáticas para ingenieros
La base recíproca de Gibbs:
la inversa de una matriz 2×2 con regla y compás
OXABITS · Nota técnica, Jerez de la Frontera, septiembre de 2026
Resumen
Esta nota muestra cómo se llega, por razonamiento inductivo y a partir de relaciones geométricas entre bases de \mathbb{R}^2, a construir con regla y compás la inversa de una matriz 2\times2, sin una sola operación numérica. Se parte de una matriz U cuyas columnas forman una base y se dibujan, superpuestas, tres bases: la de U, la de U^{-1} y la de su traspuesta. El dibujo deja ver una regularidad: los vectores de la traspuesta de la inversa son perpendiculares, cada uno, al vector ajeno de la base dada. De ahí sale el método. Se planta una base nueva con esas perpendicularidades; se hallan sus módulos, que resultan ser los inversos de las alturas del paralelogramo de la base y se obtienen por inversión respecto de la circunferencia unidad; se anotan sus componentes y se traspone. El resultado es U^{-1}. La base nueva resulta ser el sistema recíproco que J. Willard Gibbs introdujo a finales del siglo XIX.
Palabras clave: Base recíproca, Gibbs, matriz inversa, razonamiento inductivo, construcciones con regla y compás, inversión respecto de una circunferencia.
Introducción
Josiah Willard Gibbs (1839–1903), profesor en Yale, es conocido sobre todo por sus trabajos de termodinámica y mecánica estadística. Menos conocido es que fue también uno de los creadores del análisis vectorial moderno. Entre 1881 y 1884 distribuyó entre sus alumnos unas notas impresas por su cuenta, Elements of Vector Analysis [1], que su discípulo E. B. Wilson convirtió en 1901 en el libro que fijó la notación que todavía usamos [2]. En esas páginas aparece el sistema recíproco de vectores: a cada terna de vectores le corresponde otra terna, recíproca, con propiedades de perpendicularidad y de longitud muy precisas. La idea pasó después a la cristalografía, donde se conoce como red recíproca [3], y al álgebra lineal, como base dual.
Esta nota tiene un origen personal. Hacia 2008–2009, durante sus estudios de Ingeniería Técnica Industrial, el autor se planteó si era posible obtener la inversa de una matriz sin hacer ninguna cuenta, sólo con dibujos, y desarrolló la idea con la matemática Sol Sáez. Llegó, sin saberlo, a la base recíproca de Gibbs. No es un caso raro. El ejemplo más célebre es el de Srinivasa Ramanujan, que, formado casi en solitario con un compendio de fórmulas, redescubrió por su cuenta resultados que la matemática europea conocía desde hacía décadas antes de producir los suyos propios [4]. Redescubrir no es descubrir, pero dice algo del camino: cuando una idea es natural, se deja encontrar más de una vez.
Esta nota no pretende copiar a Gibbs, sino recorrer ese camino. Primero se observa: se dibujan una base, la de su inversa y la de la traspuesta de su inversa, y se buscan regularidades (Sección 3). Después se conjetura un método (Sección 4), se justifica (Sección 5) y se aplica con regla y compás, micropaso a micropaso (Sección 6). Sólo al final se hacen las cuentas, para comprobar que el dibujo acierta.
El punto de partida
La matriz de trabajo es \tag{1} U=\begin{pmatrix}0,1&-1,2\\0,8&0,4\end{pmatrix}. Como toda matriz, U escribe sus vectores en vertical: sus dos columnas son \tag{2} \vect{u}_1=\begin{pmatrix}0,1\\0,8\end{pmatrix},\qquad \vect{u}_2=\begin{pmatrix}-1,2\\0,4\end{pmatrix}, \qquad U=\bigl[\,\vect{u}_1\ \ \vect{u}_2\,\bigr]. No están alineados: forman un ángulo de 78,69^\circ. Son, por tanto, linealmente independientes y constituyen una base de \mathbb{R}^2: la base dada (Fig. 1). En todas las figuras el vector de subíndice 1 se dibuja en azul y el de subíndice 2 en rojo; los vectores dados, con trazo continuo, y los construidos, con trazo discontinuo.
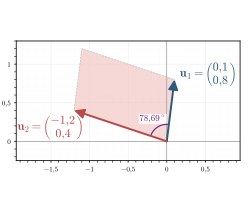
La matriz se ha elegido con cuatro criterios. Sus componentes son decimales de una cifra. Sus vectores son de tamaño parecido y moderado, de modo que todas las bases que aparecen se dibujan a la misma escala sin que ninguna quede diminuta. El ángulo entre ellos está lejos de 90^\circ, para que ninguna perpendicularidad aparezca por casualidad. Y su determinante vale exactamente la unidad, 0,1\cdot0,4-(-1,2)\cdot0,8=0,04+0,96=1.
Conviene aclarar este último punto desde el principio, para que no induzca a error: el método no usa el determinante y funciona igual para cualquier matriz invertible. El valor unidad se ha elegido sólo por comodidad, porque con él la inversa se escribe sin divisiones y sus componentes son las mismas cifras de U, reordenadas. Para que quede constancia de que el método no depende de ello, el primero de los ejemplos de la Fig. 6 tiene determinante 2, el Apéndice aplica la construcción a una base de determinante 4, y en notas posteriores se repetirá con otras matrices de determinante distinto de la unidad.
Observar: tres bases sobre la mesa
Tres matrices, tres bases
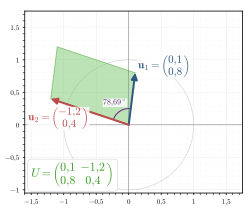
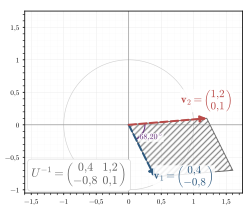
Para buscar regularidades hace falta conocer de antemano la respuesta, así que en esta sección, y sólo en ella, se toma la inversa de U ya calculada por el procedimiento habitual. Se ponen sobre la mesa tres matrices. Cada una tiene dos columnas no alineadas, y por tanto cada una es, leída por columnas, una base de \mathbb{R}^2. Las tres se dibujan por separado en las Figs. 2–4, todas a la misma escala, con sus paralelogramos y el ángulo que forman sus vectores.
La base dada, U. Es la matriz de partida (1), con vectores \vect{u}_1=(0,1;\,0,8) y \vect{u}_2=(-1,2;\,0,4), que forman 78,69^\circ. Se dibuja con trazo continuo y paralelogramo verde (Fig. 2).
La base de la inversa, U^{-1}. La inversa de U es \tag{3} U^{-1}=\begin{pmatrix}0,4&1,2\\-0,8&0,1\end{pmatrix}=\bigl[\,\vect{v}_1\ \ \vect{v}_2\,\bigr], con vectores \vect{v}_1=(0,4;\,-0,8) y \vect{v}_2=(1,2;\,0,1), que forman 68,20^\circ. Se dibuja con trazo discontinuo y paralelogramo rayado (Fig. 3). Que es la inversa se comprueba multiplicando, siempre fila de la primera matriz por columna de la segunda (primero por primero, segundo por segundo, y se suman): \tag{4} U^{-1}U=\begin{pmatrix}0,04+0,96&-0,48+0,48\\-0,08+0,08&0,96+0,04\end{pmatrix}=I, y del mismo modo U\,U^{-1}=I.
La base de la traspuesta de la inversa, (U^{-1})^{\mathsf{T}}. Trasponer una matriz es convertir sus filas en columnas. Traspuesta, la inversa queda \tag{5} (U^{-1})^{\mathsf{T}}=\begin{pmatrix}0,4&-0,8\\1,2&0,1\end{pmatrix}=\bigl[\,\vect{t}_1\ \ \vect{t}_2\,\bigr], con vectores \vect{t}_1=(0,4;\,1,2) y \vect{t}_2=(-0,8;\,0,1), que forman 101,31^\circ. Se dibuja con trazo punteado y paralelogramo púrpura (Fig. 4). Contiene los mismos cuatro números que U^{-1}, pero agrupados en vectores de otra manera, y por eso su dibujo no se parece en nada al de la Fig. 3.
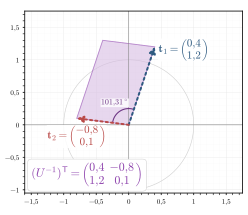
Vistas por separado, las tres bases no dicen gran cosa. Lo interesante aparece al superponerlas.
El dibujo
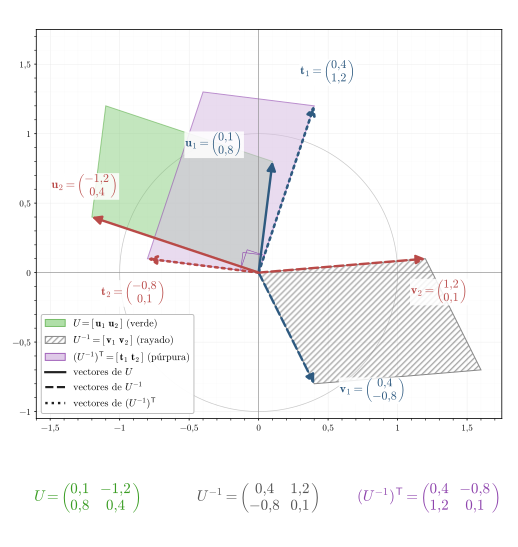
La Fig. 5 superpone las tres bases, a la misma escala que las Figs. 2–4. La base dada, con su paralelogramo en verde; la inversa, rayada; y la traspuesta de la inversa, con su paralelogramo en púrpura.
Lo que se observa
La base de U^{-1} no guarda con la base dada ninguna relación a la vista: \vect{v}_1 y \vect{v}_2 apuntan a sitios sin nada especial respecto de \vect{u}_1 y \vect{u}_2. En cambio, la base púrpura sí:
\vect{t}_1 es perpendicular a \vect{u}_2, el vector ajeno de la base dada;
\vect{t}_2 es perpendicular a \vect{u}_1, el otro vector ajeno;
los ángulos casan: la base dada forma 78,69^\circ y la púrpura, 101,31^\circ, que son suplementarios; y cada \vect{t} se separa de su compañero \vect{u} exactamente 90^\circ-78,69^\circ=11,31^\circ.
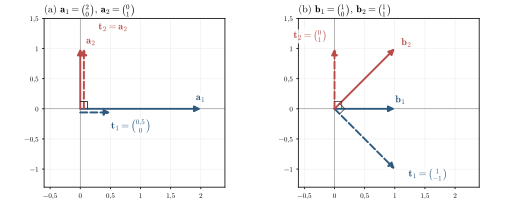
Un solo caso no basta para una conjetura. La Fig. 6 repite la observación en dos bases tan sencillas que su inversa se calcula de cabeza.
Ejemplo (a). La base \vect{a}_1=(2;\,0), \vect{a}_2=(0;\,1), de determinante 2, forma la matriz A=\left(\begin{smallmatrix}2&0\\0&1\end{smallmatrix}\right), cuya inversa es \left(\begin{smallmatrix}0,5&0\\0&1\end{smallmatrix}\right). Su traspuesta es ella misma, y sus columnas son \vect{t}_1=(0,5;\,0) y \vect{t}_2=(0;\,1). De nuevo, \vect{t}_1\perp\vect{a}_2 y \vect{t}_2\perp\vect{a}_1. Y se ve algo más sobre los módulos: \vect{a}_1 se ha estirado al doble y \vect{t}_1 se ha encogido a la mitad.
Ejemplo (b). La base \vect{b}_1=(1;\,0), \vect{b}_2=(1;\,1) forma B=\left(\begin{smallmatrix}1&1\\0&1\end{smallmatrix}\right), cuya inversa es \left(\begin{smallmatrix}1&-1\\0&1\end{smallmatrix}\right). Traspuesta, \left(\begin{smallmatrix}1&0\\-1&1\end{smallmatrix}\right), con columnas \vect{t}_1=(1;\,-1) y \vect{t}_2=(0;\,1). Otra vez \vect{t}_1\perp\vect{b}_2 y \vect{t}_2\perp\vect{b}_1, aunque \vect{b}_2 no se haya estirado ni girado respecto de la base canónica: basta con que cambie el otro vector para que cambie el compañero.
Conjeturar: el método
Lo observado sugiere un método para obtener la inversa sin calcularla:
Se toma la base dada, \vect{u}_1 y \vect{u}_2.
Se planta una base nueva, \vect{t}_1 y \vect{t}_2, con el primer vector perpendicular al segundo vector de la base dada y el segundo vector perpendicular al primero. Con eso se conocen sus direcciones, pero no sus módulos.
Se hallan los módulos con regla y compás (Secciones 5 y 6) y se dibujan los vectores de la base nueva.
Se anotan sus componentes, en columna, como la matriz T=\bigl[\,\vect{t}_1\ \ \vect{t}_2\,\bigr].
Se traspone T. El resultado es U^{-1}.
El paso 5 parece un truco, y no lo es. La sección siguiente explica por qué funciona y, de paso, qué módulos hay que dar a la base nueva.
Justificar: por qué funciona
Las ecuaciones de la inversa
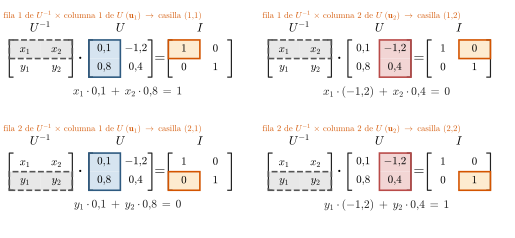
Supóngase que no se conoce U^{-1}. Como toda matriz, escribe sus vectores en columna; llámense x_1, y_1 las coordenadas de su primer vector y x_2, y_2 las del segundo: \tag{6} U^{-1}=\begin{pmatrix}x_1&x_2\\y_1&y_2\end{pmatrix},\qquad \vect{v}_1=\begin{pmatrix}x_1\\y_1\end{pmatrix},\quad \vect{v}_2=\begin{pmatrix}x_2\\y_2\end{pmatrix}. La condición U^{-1}U=I, fila de U^{-1} por columna de U, es \tag{7} \begin{aligned} U^{-1}U&=\begin{pmatrix}x_1&x_2\\y_1&y_2\end{pmatrix}\!\begin{pmatrix}0,1&-1,2\\0,8&0,4\end{pmatrix}\\[4pt] &=\begin{pmatrix}x_1\cdot0,1+x_2\cdot0,8 & x_1\cdot(-1,2)+x_2\cdot0,4\\[2pt] y_1\cdot0,1+y_2\cdot0,8 & y_1\cdot(-1,2)+y_2\cdot0,4\end{pmatrix}\!, \end{aligned} y, como el resultado ha de ser la identidad, cada casilla da una ecuación (Fig. 7): \tag{8} \begin{aligned} &\text{casilla (1,1):} & x_1\cdot0,1+x_2\cdot0,8&=1,\\ &\text{casilla (1,2):} & x_1\cdot(-1,2)+x_2\cdot0,4&=0,\\ &\text{casilla (2,1):} & y_1\cdot0,1+y_2\cdot0,8&=0,\\ &\text{casilla (2,2):} & y_1\cdot(-1,2)+y_2\cdot0,4&=1. \end{aligned}
Leer las ecuaciones
Obsérvese qué incógnitas aparecen en cada ecuación. Las dos primeras sólo contienen x_1 y x_2: las primeras coordenadas de los dos vectores buscados. Las dos últimas sólo contienen y_1 e y_2: las segundas. La fila (x_1\ \ x_2) de U^{-1} se multiplica por la columna \vect{u}_1 y da 1, y por la columna \vect{u}_2 y da 0; la fila (y_1\ \ y_2) da 0 con \vect{u}_1 y 1 con \vect{u}_2.
Si esos dos pares de números se dibujan como flechas, \tag{9} \vect{t}_1=\begin{pmatrix}x_1\\x_2\end{pmatrix},\qquad \vect{t}_2=\begin{pmatrix}y_1\\y_2\end{pmatrix}, cada ecuación tiene un significado geométrico preciso.
Las ecuaciones que valen 0 dan la dirección. Una cuenta como x_1\cdot(-1,2)+x_2\cdot0,4=0 dice que la flecha (x_1;\,x_2) es perpendicular a la flecha (-1,2;\,0,4). Por tanto, \vect{t}_1\perp\vect{u}_2 y, por la casilla (2,1), \vect{t}_2\perp\vect{u}_1. Es exactamente lo observado en la Fig. 5, y es el paso 2 del método.
Las ecuaciones que valen 1 dan el módulo. Llámese n_1 a la recta por el origen perpendicular a \vect{u}_2, sobre la que está \vect{t}_1. La cuenta x_1\cdot0,1+x_2\cdot0,8 vale el módulo de \vect{t}_1 multiplicado por la longitud de la sombra de \vect{u}_1 sobre n_1. Como n_1 es perpendicular a \vect{u}_2, esa sombra mide la distancia h_1 desde el extremo de \vect{u}_1 hasta la recta de \vect{u}_2: una altura del paralelogramo de la base dada. La casilla (1,1) exige entonces \tag{10} |\vect{t}_1|\cdot h_1=1\quad\Longrightarrow\quad |\vect{t}_1|=\frac{1}{h_1}, y, del mismo modo, la casilla (2,2) da |\vect{t}_2|=1/h_2, con h_2 la distancia del extremo de \vect{u}_2 a la recta de \vect{u}_1. Además, para que la cuenta dé +1 y no -1, \vect{t}_1 ha de apuntar hacia el lado de la recta de \vect{u}_2 en que está \vect{u}_1, y \vect{t}_2 hacia el lado de la recta de \vect{u}_1 en que está \vect{u}_2. Éstos son los módulos que faltaban en el paso 3, y explican lo visto en el ejemplo (a): si un vector se estira, la altura crece y su compañero se encoge.
El trasponer no es un truco. Por (9), la primera flecha de la base nueva, \vect{t}_1, lleva las primeras coordenadas x_1, x_2 de los dos vectores buscados, y la segunda, \vect{t}_2, las segundas, y_1, y_2. Anotadas en columna forman \tag{11} T=\bigl[\,\vect{t}_1\ \ \vect{t}_2\,\bigr]=\begin{pmatrix}x_1&y_1\\x_2&y_2\end{pmatrix}, y basta comparar con (6): T es U^{-1} con las filas y las columnas intercambiadas. Trasponerla devuelve cada número a su sitio, \tag{12} T^{\mathsf{T}}=\begin{pmatrix}x_1&x_2\\y_1&y_2\end{pmatrix}=U^{-1}, que es el paso 5 del método.
Resumen
Todo el trabajo geométrico se reduce a dos tareas: trazar perpendiculares y construir el inverso 1/h de una longitud. Para la segunda se usa la inversión respecto de la circunferencia unidad, que lleva un punto a distancia h del centro a otro a distancia 1/h sobre la misma semirrecta. Se hace de una manera si el punto está dentro de la circunferencia (h<1) y de otra si está fuera (h>1). En este ejemplo h_1<1 y h_2>1, así que aparecen las dos.
Aplicar: la construcción, paso a paso
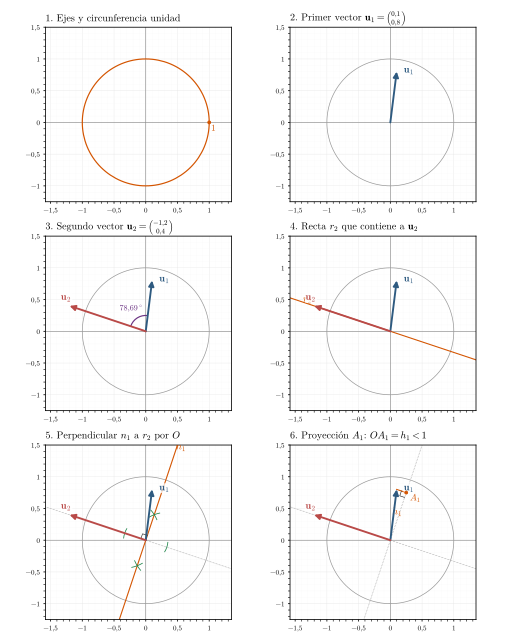
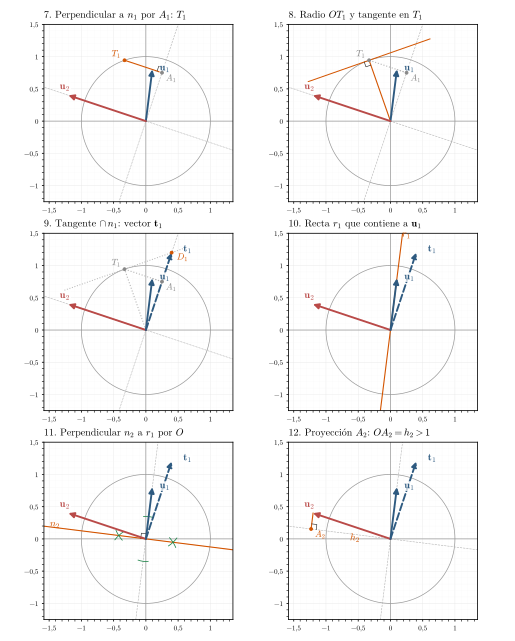
A partir de aquí se olvida la inversa calculada: sólo se conoce U. La construcción completa se recoge en las Figs. 8–10. En cada panel se dibuja en naranja el elemento trazado en ese paso, en gris discontinuo los auxiliares de pasos anteriores y en verde los arcos del compás.
Preparación (pasos 1–3)
Paso 1. Ejes y circunferencia unidad. Se trazan los ejes con la regla y, con el compás abierto a la unidad y centro en el origen O, la circunferencia de radio 1. Es la única medida que se toma de fuera: la unidad de longitud.
Paso 2. Primer vector. Se lleva el punto (0,1;\,0,8) y se une con el origen. Es \vect{u}_1.
Paso 3. Segundo vector. Del mismo modo se dibuja \vect{u}_2=(-1,2;\,0,4).
El vector \vect{t}_1 (pasos 4–9)
Paso 4. La recta del vector ajeno. Se prolonga \vect{u}_2 en ambos sentidos: es la recta r_2. El vector \vect{t}_1 tiene que ser perpendicular a ella.
Paso 5. La dirección de \vect{t}_1. Se traza la perpendicular a r_2 por O. Con el compás centrado en O se marca un arco que corta a r_2 en dos puntos simétricos; desde cada uno de ellos, con una abertura algo mayor, se trazan dos arcos que se cortan a ambos lados de r_2. La recta que une esos cortes es n_1.
Paso 6. La altura h_1. Desde el extremo de \vect{u}_1 se baja la perpendicular a n_1; su pie es A_1, y OA_1=h_1. Aquí A_1 cae dentro de la circunferencia unidad, porque h_1<1.
Paso 7. Subir hasta la circunferencia. Por A_1 se traza la perpendicular a n_1. Corta a la circunferencia unidad en un punto T_1.
Paso 8. La tangente. Se une O con T_1 —es un radio— y por T_1 se traza la perpendicular a ese radio: la tangente a la circunferencia en T_1.
Paso 9. El vector \vect{t}_1. La tangente corta a n_1 en un punto D_1, y \vect{t}_1=\overrightarrow{OD_1}. Los triángulos rectángulos OA_1T_1 y OT_1D_1 comparten el ángulo en O y son semejantes: \tag{13} \frac{OA_1}{OT_1}=\frac{OT_1}{OD_1}\quad\Longrightarrow\quad OD_1=\frac{OT_1^{\,2}}{OA_1}=\frac{1}{h_1}, pues OT_1=1 por ser radio. D_1 es el inverso de A_1 respecto de la circunferencia unidad, y queda del lado de \vect{u}_1: dirección, módulo y sentido son los requeridos.
El vector \vect{t}_2 (pasos 10–14)
Paso 10. Se prolonga ahora \vect{u}_1: es la recta r_1.
Paso 11. La dirección de \vect{t}_2. Perpendicular a r_1 por O, como en el paso 5: la recta n_2.
Paso 12. La altura h_2. Desde el extremo de \vect{u}_2 se baja la perpendicular a n_2; su pie es A_2, con OA_2=h_2. Esta vez A_2 cae fuera de la circunferencia, porque h_2>1, y el procedimiento del paso 7 no sirve: la perpendicular por A_2 no corta a la circunferencia.
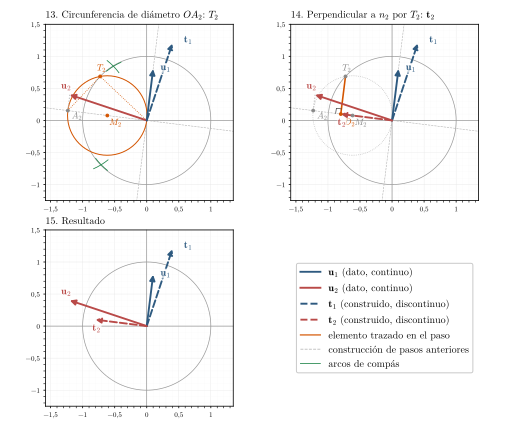
Paso 13. La circunferencia de diámetro OA_2. Se halla el punto medio M_2 de OA_2 con su mediatriz y se dibuja la circunferencia de centro M_2 que pasa por O y por A_2. Corta a la circunferencia unidad en T_2. Por el teorema de Tales, el ángulo OT_2A_2 es recto: A_2T_2 es tangente a la circunferencia unidad.
Paso 14. El vector \vect{t}_2. Desde T_2 se baja la perpendicular a n_2; su pie es D_2, y \vect{t}_2=\overrightarrow{OD_2}. Ahora la semejanza es entre OT_2A_2 y OD_2T_2: \tag{14} \frac{OD_2}{OT_2}=\frac{OT_2}{OA_2}\quad\Longrightarrow\quad OD_2=\frac{1}{h_2}. Los pasos 7–9 y 13–14 son las dos caras de una misma operación: la inversión respecto de la circunferencia unidad, desde dentro y desde fuera.
El resultado (paso 15)
Quedan la base dada \{\vect{u}_1,\vect{u}_2\} en trazo continuo y la base nueva \{\vect{t}_1,\vect{t}_2\} en trazo discontinuo (Fig. 11).
Anotar y trasponer
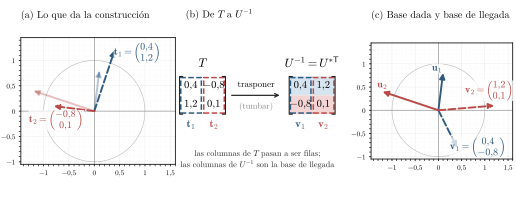
Medidos sobre la figura, los vectores de la base nueva son \tag{15} \vect{t}_1=\begin{pmatrix}0,4\\1,2\end{pmatrix},\qquad \vect{t}_2=\begin{pmatrix}-0,8\\0,1\end{pmatrix}. Se anotan en columna y se traspone: \tag{16} T=\begin{pmatrix}0,4&-0,8\\1,2&0,1\end{pmatrix}\quad\Longrightarrow\quad U^{-1}=T^{\mathsf{T}}=\begin{pmatrix}0,4&1,2\\-0,8&0,1\end{pmatrix}. Las columnas de U^{-1} son la base de llegada, \vect{v}_1=(0,4;\,-0,8) y \vect{v}_2=(1,2;\,0,1). La Fig. 12 resume el paso. No se añade ni se cambia ningún número: los cuatro que dio el compás son los cuatro de U^{-1}, colocados en su sitio. Por eso las bases T y U^{-1} tienen aspecto tan distinto —ni siquiera forman el mismo ángulo: 101,31^\circ la primera y 68,20^\circ la segunda— y, sin embargo, salen de la misma construcción.
Lo que dice el dibujo
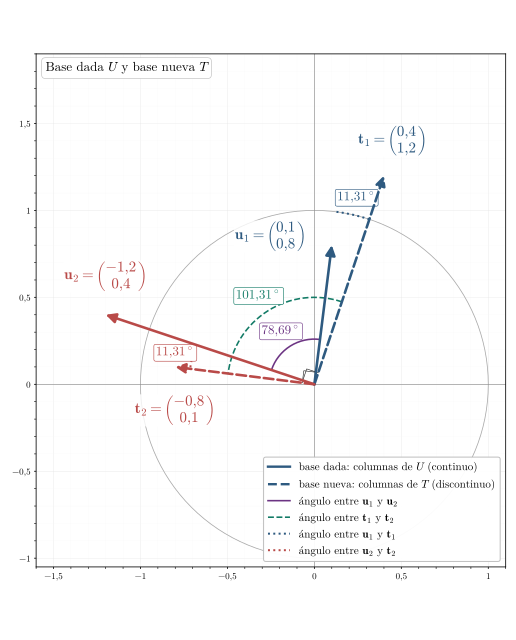
Los ángulos. La base dada forma 78,69^\circ y la nueva, 101,31^\circ: son suplementarios. Y el ángulo entre cada vector y su compañero vale en ambos casos 11,31^\circ=90^\circ-78,69^\circ. Como \vect{t}_1 forma 90^\circ con \vect{u}_2, y \vect{u}_2 forma 78,69^\circ con \vect{u}_1, a \vect{t}_1 le separan de \vect{u}_1 los 90^\circ menos los 78,69^\circ; lo mismo vale para el segundo par, y de ahí sale también la suma de 180^\circ. En \mathbb{R}^2, si una base forma un ángulo \theta, la nueva forma 180^\circ-\theta y cada vector se separa de su compañero |90^\circ-\theta|.
Las longitudes. Por (10), cada vector nuevo mide el inverso de una altura del paralelogramo de la base. Si la base se aplasta, sus alturas se hacen pequeñas y la base nueva se alarga sin límite: una base casi degenerada tiene una inversa enorme. En el límite, con los vectores alineados, las alturas se anulan, la inversión de los pasos 7 y 13 no puede hacerse y la matriz no tiene inversa. El dibujo explica así, sin determinantes, por qué una matriz singular no se puede invertir.
Gibbs. La base nueva \{\vect{t}_1,\vect{t}_2\} —perpendicular cada vector al ajeno, con módulo inverso de la altura— es precisamente el sistema recíproco de Gibbs [1][2]. El razonamiento inductivo de las Secciones 3–5 llega a él sin conocerlo.
La comprobación
Sólo ahora se hacen las cuentas. El producto de (16) por la matriz de partida es \tag{17} \begin{aligned} &\begin{pmatrix}0,4&1,2\\-0,8&0,1\end{pmatrix}\!\begin{pmatrix}0,1&-1,2\\0,8&0,4\end{pmatrix}\\ &\qquad=\begin{pmatrix}0,04+0,96&-0,48+0,48\\-0,08+0,08&0,96+0,04\end{pmatrix}=I, \end{aligned} como debía ser. Se confirman también las longitudes: h_1=1/|\vect{u}_2|\approx0,791 y |\vect{t}_1|\approx1,265=1/h_1; h_2=1/|\vect{u}_1|\approx1,240 y |\vect{t}_2|\approx0,806=1/h_2.
Conclusiones
Dibujar juntas una base, la de su inversa y la de la traspuesta de su inversa revela una regularidad: los vectores de la traspuesta son perpendiculares, cada uno, al vector ajeno de la base dada.
De ahí sale un método para invertir una matriz 2\times2 con regla y compás, a partir del segmento unidad: plantar una base nueva con esas perpendicularidades, darle por módulos los inversos de las alturas del paralelogramo —por inversión respecto de la circunferencia unidad—, anotarla y trasponerla.
El método se justifica leyendo U^{-1}U=I fila por columna: la primera fila de U^{-1} reúne las primeras coordenadas de los vectores buscados y la segunda, las segundas; esas dos filas son los vectores de la base nueva, y por eso hay que trasponer.
El dibujo explica propiedades que las cuentas ocultan: ángulos suplementarios, separación |90^\circ-\theta| entre cada vector y su compañero, e inversas enormes para bases casi degeneradas.
La base nueva es el sistema recíproco de Gibbs. Llegar a él por un camino propio, sin conocerlo, es una experiencia que la historia de las matemáticas conoce bien.
Notas de trabajo
Este apéndice recoge, sin reelaborar, las notas de trabajo que precedieron a la versión definitiva: la búsqueda de ejemplos adecuados, el criterio de diseño de bases con vectores de tamaño parecido y una primera exposición del método. Una advertencia para su lectura: las letras U, V y W designan aquí tres bases de trabajo distintas de la matriz U del texto principal.
Preliminares
La base canónica
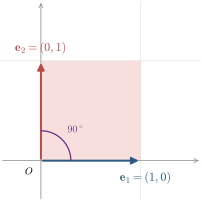
Todo el desarrollo tiene lugar en el plano \mathbb{R}^2. La referencia es la base canónica, formada por los vectores \tag{18} \vect{e}_1=(1,0),\qquad \vect{e}_2=(0,1), que son unitarios, perpendiculares entre sí y están alineados con los ejes de coordenadas (Fig. 13). Dispuestos como columnas forman la matriz identidad, \tag{19} I=\bigl[\,\vect{e}_1\ \ \vect{e}_2\,\bigr]=\begin{pmatrix}1&0\\0&1\end{pmatrix}, que es su propia inversa. El paralelogramo que determinan es el cuadrado unidad, de área 1.
El objetivo
El problema que se aborda puede enunciarse de forma muy compacta. Dada una base de \mathbb{R}^2, dispuesta como las columnas de una matriz M, se trata de llegar a la base que forman las columnas de su inversa M^{-1}: \tag{20} M\;\Longrightarrow\;M^{-1}. La doble flecha no representa aquí ningún cálculo. Indica únicamente el punto de partida y el de llegada; el camino entre ambos es precisamente lo que se pretende recorrer por medios geométricos.
El caso más simple
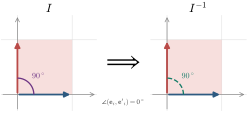
El primer caso que conviene examinar es el de la propia base canónica. Partiendo de M=I, el destino es \tag{21} I\;\Longrightarrow\;I^{-1}=I, es decir, la base canónica inversa coincide con la base canónica (Fig. 14). El resultado es trivial, pero no inútil: cualquier procedimiento geométrico que se proponga debe, como mínimo, dejar la base canónica exactamente donde estaba. Es la primera comprobación que tendrá que superar el método.
Un primer intento: vectores primos
La primera elección de bases de trabajo partió de seis parejas de cifras con cierta intención —(2,3) y (5,7), los primeros primos; (3,1) y (4,1), las cifras de \pi; (2,7) y (1,8), las de e—, cambiando el signo de la componente horizontal del segundo vector para abrir cada base. Los determinantes resultantes, 29, 7 y 23, son curiosamente primos, pero el ejemplo tiene un inconveniente serio para lo que aquí se persigue: la inversa de una matriz de determinante \det M tiene vectores del orden de 1/\det M veces los originales. Con determinantes entre 7 y 29, las bases inversas resultaban entre siete y treinta veces más pequeñas que las de partida, y la comparación visual entre ambas quedaba reducida a un punto junto al origen.
Criterio de diseño
Para que la comparación sea ilustrativa, la base y su inversa deben tener vectores de tamaño parecido. Ello exige, en primer lugar, que el determinante valga 1: la base conserva entonces las áreas y su inversa también. Conviene observar que esta condición es incompatible con componentes enteras en la disposición elegida. Si el primer vector (a,c) está en el primer cuadrante y el segundo (b,d) en el segundo, con a,c,d>0 y b<0, entonces \tag{22} \det M=ad-bc=ad+|b|\,c, suma de dos productos positivos, que con enteros vale como mínimo 2. Las bases de trabajo tendrán, por tanto, componentes decimales.
Con \det M=1 la inversa se escribe sin divisiones: \tag{23} M=\begin{pmatrix}a&b\\c&d\end{pmatrix}\ \Longrightarrow\ M^{-1}=\begin{pmatrix}d&-b\\-c&a\end{pmatrix}. Si además se toma a=d, los vectores de la inversa miden exactamente lo mismo que los de la base. En efecto, las columnas de M^{-1} son (d,-c)=(a,-c) y (-b,a)=(-b,d): la primera es el simétrico de (a,c) respecto del eje horizontal y la segunda, el simétrico de (b,d) respecto del eje vertical. El criterio de diseño queda así fijado: determinante unidad y diagonal constante, a=d, lo que se traduce en la condición \tag{24} a^2+|b|\,c=1.
Las bases de trabajo
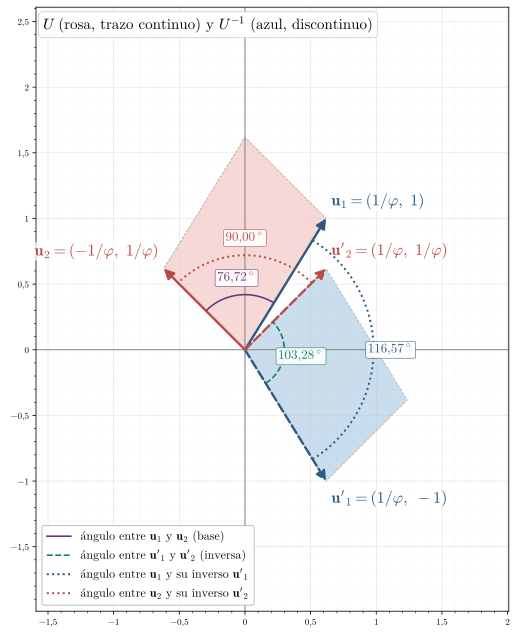
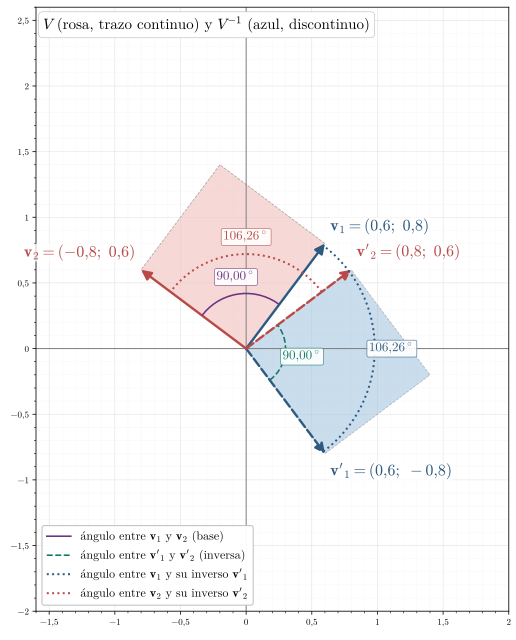
Dentro de ese criterio se han escogido tres bases cuyas componentes hacen algún guiño a cifras conocidas: \tag{25} \begin{aligned} U&:\quad \vect{u}_1=\bigl(\tfrac1\varphi,\,1\bigr),\ &\vect{u}_2&=\bigl(-\tfrac1\varphi,\,\tfrac1\varphi\bigr),\\ V&:\quad \vect{v}_1=(0,6;\,0,8),\ &\vect{v}_2&=(-0,8;\,0,6),\\ W&:\quad \vect{w}_1=(0,5;\,1,5),\ &\vect{w}_2&=(-0,5;\,0,5). \end{aligned}
La base áurea U. Con \varphi=(1+\sqrt5)/2 el número de oro, se toma a=d=1/\varphi\approx0,618 y c=1, |b|=1/\varphi. La condición (24) se cumple gracias a la identidad característica de \varphi, 1/\varphi^2+1/\varphi=1, que no es sino otra forma de escribir \varphi^2=\varphi+1. Toda la base, y también su inversa, se escribe con sólo dos números: 1 y 1/\varphi.
La base pitagórica V. Sus componentes proceden del triángulo rectángulo de lados 3, 4 y 5: 0,6^2+0,8^2=1. Es un caso particular del criterio en el que además |b|=c, lo que hace la base ortonormal: V es una rotación de 53,13^\circ, y su inversa, la rotación del mismo ángulo en sentido contrario.
La base sencilla W. Sin más guiño que la sencillez: con mitades, 0,5^2+0,5\cdot1,5=0,25+0,75=1.
Las tres matrices y sus inversas son \tag{26} \begin{aligned} U&=\begin{pmatrix}\frac1\varphi&-\frac1\varphi\\[2pt]1&\frac1\varphi\end{pmatrix}, & U^{-1}&=\begin{pmatrix}\frac1\varphi&\frac1\varphi\\[2pt]-1&\frac1\varphi\end{pmatrix},\\ V&=\begin{pmatrix}0,6&-0,8\\0,8&0,6\end{pmatrix}, & V^{-1}&=\begin{pmatrix}0,6&0,8\\-0,8&0,6\end{pmatrix},\\ W&=\begin{pmatrix}0,5&-0,5\\1,5&0,5\end{pmatrix}, & W^{-1}&=\begin{pmatrix}0,5&0,5\\-1,5&0,5\end{pmatrix}, \end{aligned} todas de determinante 1, y se resumen en la Tabla 1.
| base | vectores | vectores de la inversa |
|---|---|---|
| U | \bigl(\tfrac1\varphi,1\bigr), \bigl(-\tfrac1\varphi,\tfrac1\varphi\bigr) | \bigl(\tfrac1\varphi,-1\bigr), \bigl(\tfrac1\varphi,\tfrac1\varphi\bigr) |
| V | (0,6;\,0,8), (-0,8;\,0,6) | (0,6;\,-0,8), (0,8;\,0,6) |
| W | (0,5;\,1,5), (-0,5;\,0,5) | (0,5;\,-1,5), (0,5;\,0,5) |
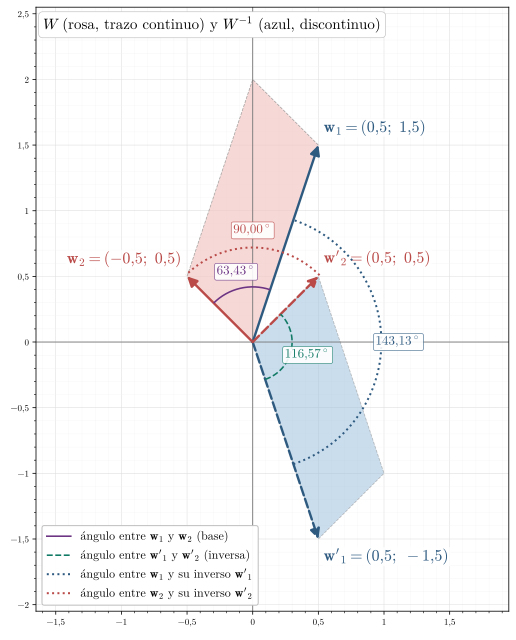
El código de color se mantiene en todas las figuras: el primer vector de cada base en azul y el segundo en rojo, igual que \vect{e}_1 y \vect{e}_2 en la Fig. 13. La elección no es arbitraria. En las gafas anaglifo convencionales el filtro rojo corresponde al ojo izquierdo y el cian al derecho [5]; del mismo modo, el vector rojo es el que queda a la izquierda, en el segundo cuadrante, y el azul el que queda a la derecha, en el primero.
Representación a escala común
Cada base se dibuja junto a su inversa en una página completa (Figs. 15–17), y las tres páginas comparten exactamente la misma escala, fijada por la base que más espacio ocupa, W; con ella, una unidad mide unos 46 mm en la página impresa. Gracias al criterio de diseño, base e inversa tienen ahora vectores del mismo tamaño y se comparan de un vistazo. Se aprecia también la simetría anunciada: el primer vector de la inversa es el reflejo del primero de la base en el eje horizontal, y el segundo, el reflejo del segundo en el eje vertical.
En cada figura se indican además cuatro ángulos, con un código de color propio: el que forman los dos vectores de la base (morado, trazo continuo), el que forman los dos de la inversa (verde, discontinuo), y el que forma cada vector con su inverso (azul y rojo punteados, respectivamente). La Tabla 2 los recoge.
| base | \angle(\vect{x}_1,\vect{x}_2) | \angle(\vect{x}'_1,\vect{x}'_2) | \angle(\vect{x}_1,\vect{x}'_1) | \angle(\vect{x}_2,\vect{x}'_2) |
|---|---|---|---|---|
| I | 90^\circ | 90^\circ | 0^\circ | 0^\circ |
| U | 76,72^\circ | 103,28^\circ | 116,57^\circ | 90,00^\circ |
| V | 90,00^\circ | 90,00^\circ | 106,26^\circ | 106,26^\circ |
| W | 63,43^\circ | 116,57^\circ | 143,13^\circ | 90,00^\circ |
Dos regularidades saltan a la vista. Con el criterio de diseño adoptado, el ángulo de la base y el de la inversa son siempre suplementarios, pues la inversa se obtiene reflejando cada vector en un eje distinto. Y el ángulo entre cada vector y su inverso es el doble del que el vector forma con el eje respecto del cual se refleja. Conviene advertir, en cambio, que los 90^\circ exactos entre \vect{x}_2 y \vect{x}'_2 en las bases U y W no son una propiedad general, sino consecuencia de la elección de sus componentes: en ambas se ha tomado |b|=a, de modo que el segundo vector cae sobre la bisectriz del segundo cuadrante, a 135^\circ, y su reflejo en el eje vertical, a 45^\circ. En la base V, donde no ocurre, el ángulo es de 106,26^\circ. Existe, sin embargo, un ángulo recto que sí es universal, y es el punto de partida del método de la sección siguiente.
El método geométrico
La base recíproca
Sea M=[\,\vect{x}_1\ \ \vect{x}_2\,] una base cualquiera de \mathbb{R}^2, con \det M\neq0. Se llama base recíproca de \{\vect{x}_1,\vect{x}_2\} al par de vectores \{\vect{x}_1^{*},\vect{x}_2^{*}\} definido por las cuatro condiciones \tag{27} \vect{x}_i^{*\mathsf{T}}\vect{x}_j=\delta_{ij}=\begin{cases}1,& i=j,\\0,& i\neq j.\end{cases} Su relación con la inversa es inmediata. La igualdad M^{-1}M=I dice, término a término, que la fila i de M^{-1} multiplicada por la columna j de M vale \delta_{ij}; es decir, las filas de M^{-1} son exactamente los vectores de la base recíproca: \tag{28} M^{-1}=\begin{pmatrix}\vect{x}_1^{*}\\[2pt]\vect{x}_2^{*}\end{pmatrix}. Del mismo modo, MM^{-1}=I dice que las columnas de M^{-1} son la base recíproca de las filas de M. Construir geométricamente la inversa se reduce, pues, a construir una base recíproca: aplicada a los vectores de la base se obtienen las filas de la inversa, y aplicada a las filas de M, sus columnas.
Dirección, longitud y sentido
Las condiciones (27) se traducen directamente en geometría.
Dirección. La condición \vect{x}_1^{*\mathsf{T}}\vect{x}_2=0 dice que \vect{x}_1^{*} es perpendicular a \vect{x}_2. Análogamente, \vect{x}_2^{*} es perpendicular a \vect{x}_1. Cada vector recíproco es perpendicular al otro vector de la base. Éste es el ángulo recto universal anunciado en la sección anterior.
Longitud. Sea \vect{n}_1 el vector unitario perpendicular a \vect{x}_2, de modo que \vect{x}_1^{*}=\lambda\,\vect{n}_1. El producto \vect{x}_1^{\mathsf{T}}\vect{n}_1 es la distancia h_1 desde el extremo de \vect{x}_1 hasta la recta que contiene a \vect{x}_2, es decir, la altura del paralelogramo de la base sobre el lado \vect{x}_2. La condición \vect{x}_1^{*\mathsf{T}}\vect{x}_1=1 exige entonces \lambda h_1=1, y \tag{29} |\vect{x}_1^{*}|=\frac{1}{h_1}=\frac{|\vect{x}_2|}{|\det M|},\qquad |\vect{x}_2^{*}|=\frac{1}{h_2}=\frac{|\vect{x}_1|}{|\det M|}, donde se ha usado que el área del paralelogramo es |\det M|=h_1|\vect{x}_2|=h_2|\vect{x}_1|.
Sentido. De los dos sentidos posibles sobre la perpendicular, \vect{x}_1^{*} toma el que queda del mismo lado que \vect{x}_1 respecto de la recta de \vect{x}_2, para que su producto escalar con \vect{x}_1 sea +1 y no -1.
La ecuación (29) encierra una interpretación que da sentido a todo lo observado en la Sección II: cuanto más aplastado es el paralelogramo de la base, más largos son los vectores de su inversa, porque sus alturas son pequeñas y sus inversos, grandes. Es exactamente lo que ocurría con la base (2,3), (5,7) del primer intento, casi degenerada, cuya inversa tenía componentes de hasta 7 unidades.
Construcción con regla y compás
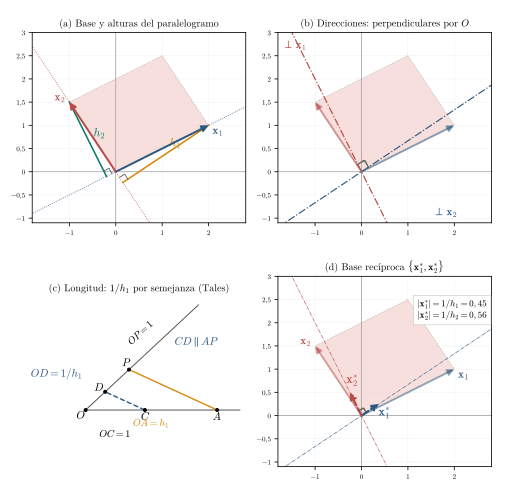
Todo lo anterior se ejecuta sin una sola operación numérica (Fig. 18):
Se traza por el origen la perpendicular a \vect{x}_2: es la recta sobre la que estará \vect{x}_1^{*}.
Desde el extremo de \vect{x}_1 se baja la perpendicular a la recta de \vect{x}_2; su longitud es la altura h_1.
Se construye el segmento de longitud 1/h_1 por semejanza de triángulos (teorema de Tales): sobre dos semirrectas con origen común O se toman OA=h_1 y OC=1 en la primera y OP=1 en la segunda; la paralela a AP por C corta a la segunda semirrecta en D, con OD=1/h_1.
Con el compás se lleva OD sobre la perpendicular del paso 1, en el sentido del lado de \vect{x}_1. El resultado es \vect{x}_1^{*}.
Se repiten los pasos 1–4 intercambiando los papeles de \vect{x}_1 y \vect{x}_2 para obtener \vect{x}_2^{*}.
Sólo intervienen perpendiculares, paralelas y el traslado de longitudes con el compás, más un segmento unidad de referencia. El procedimiento es válido para cualquier base de \mathbb{R}^2, sin ninguna de las condiciones de diseño de la Sección II.
Un ejemplo genérico
Para mostrar que el método no depende del diseño particular de U, V y W, se aplica a la base \tag{30} \vect{x}_1=(2,1),\qquad\vect{x}_2=(-1;\,1,5),\qquad \det M=4, que no tiene determinante unidad ni diagonal constante. Las alturas del paralelogramo son h_1=4/|\vect{x}_2|\approx2,219 y h_2=4/|\vect{x}_1|\approx1,789, y la construcción da \tag{31} \vect{x}_1^{*}=(0,375;\,0,25),\qquad \vect{x}_2^{*}=(-0,25;\,0,5), de longitudes 1/h_1\approx0,451 y 1/h_2\approx0,559. Basta comprobar que son las filas de \tag{32} M^{-1}=\frac14\begin{pmatrix}1,5&1\\-1&2\end{pmatrix}=\begin{pmatrix}0,375&0,25\\-0,25&0,5\end{pmatrix}.
Aplicación a las bases de trabajo
Aplicada a los vectores de U, V y W, la construcción da las filas de sus inversas; aplicada a sus filas, las columnas que se representan en las Figs. 15–17. La Tabla 3 recoge las bases recíprocas. Como las tres bases tienen determinante unidad, las longitudes (29) se reducen a |\vect{x}_1^{*}|=|\vect{x}_2| y |\vect{x}_2^{*}|=|\vect{x}_1|: cada vector recíproco mide lo mismo que el otro vector de la base y es perpendicular a él. Dicho de otro modo, con determinante unidad la base recíproca se obtiene girando 90^\circ los vectores de la base y permutándolos.
| base | \vect{x}_1^{*} | \vect{x}_2^{*} |
|---|---|---|
| U | \bigl(\tfrac1\varphi,\tfrac1\varphi\bigr) | \bigl(-1,\tfrac1\varphi\bigr) |
| V | (0,6;\,0,8) | (-0,8;\,0,6) |
| W | (0,5;\,0,5) | (-1,5;\,0,5) |
| G | (0,375;\,0,25) | (-0,25;\,0,5) |
Agradecimientos
El autor agradece a Sol Sáez su acompañamiento en el desarrollo original de esta idea.
Referencias
- J. W. Gibbs, Elements of Vector Analysis, Arranged for the Use of Students in Physics. New Haven: impresión privada, 1881–1884.
- E. B. Wilson, Vector Analysis: A Text-Book for the Use of Students of Mathematics and Physics, Founded upon the Lectures of J. Willard Gibbs. New Haven: Yale University Press, 1901.
- C. Kittel, Introduction to Solid State Physics, 8.ª ed. Hoboken: Wiley, 2005, cap. 2.
- R. Kanigel, The Man Who Knew Infinity: A Life of the Genius Ramanujan. Nueva York: Scribner, 1991.
- «Anaglyph 3D», Wikipedia. [En línea]. Disponible: https://en.wikipedia.org/wiki/Anaglyph_3D